En bref
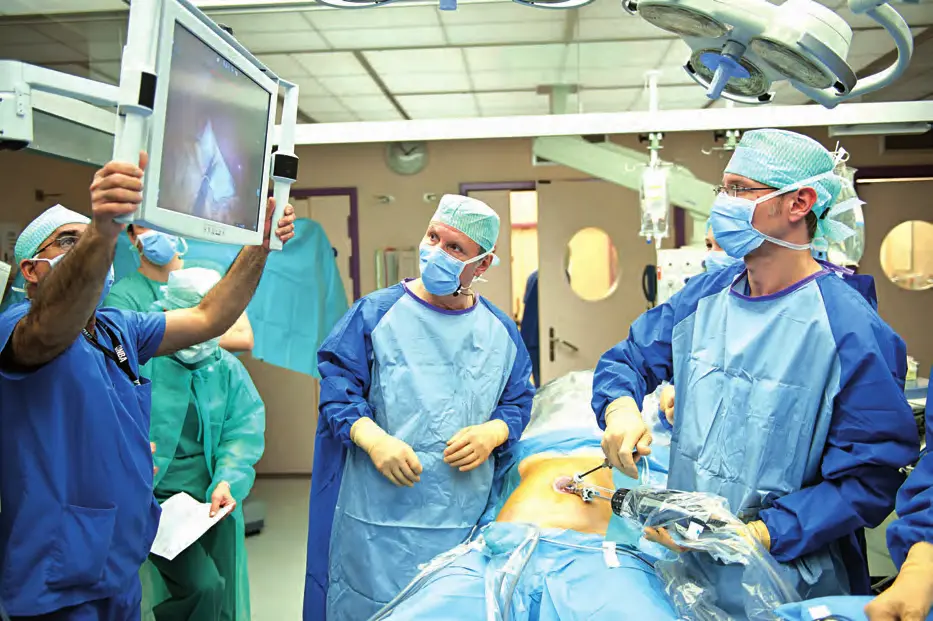
En mars 2011, les HUG ont réalisé une première mondiale : vingt ablations de la vésicule biliaire par robot, en passant tous les instruments par un seul orifice au nombril. Le professeur Philippe Morel, médecin-chef de la chirurgie viscérale, retrace l'évolution de la chirurgie ouverte à la chirurgie mini-invasive, qui a fait perdre au chirurgien la vision en relief et la liberté de mouvement que le robot restitue grâce à une vision 3D agrandie dix fois et des bras articulés. Équipés depuis 2005 de robots Intuitive, les HUG sont le premier centre suisse et un centre de formation accrédité ; ils ont opéré quelque 210 patients obèses par robot. La Fondation pour les Nouvelles Technologies Chirurgicales, créée en 2000, développe de nouveaux outils avec l'EPFL, le CSEM et Karl Storz.
Texte rédigé avec l'aide de l'IA à partir de l'édition imprimée du magazine. En savoir plus
« La robotique est l'avenir de la chirurgie. »— Philippe Morel
L'interview intégrale
Les HUG ont réalisé en mars 2011 une première mondiale chirurgicale en effectuant vingt ablations de vésicules biliaires au moyen d’un robot, ceci en introduisant plusieurs instruments par un seul orifice au niveau du nombril. De fait, sous l’impulsion du médecin-chef du service de chirurgie viscérale, le professeur Philippe Morel, et du directeur général, M. Bernard Gruson, les HUG ont pris en 2005 une option stratégique forte dans les nouvelles technologies chirurgicales. Le professeur Morel qui, dès 1995, a fortement développé aux HUG la chirurgie minimalement invasive, ne tarit pas d’éloges sur ce nouveau robot. « La robotique est l’avenir de la chirurgie », dit-il avec conviction. Il répond à nos questions.
Dans quel contexte se situe la première mondiale que vous avez réalisée en mars 2011 ?
Les HUG ont acquis un premier robot en 2005, alors qu’il en existait très peu en Europe et pas du tout en Suisse, puis un deuxième en 2007. Nous avons pu évaluer les capacités d’un nouveau dispositif robotique, développé par la société américaine Intuitive, et prendre une position de pointe au niveau européen et même mondial. En voie d’homologation aux États-Unis, ce nouveau dispositif a été homologué par SwissMedic. Ce robot, qui se présente comme une espèce de pieuvre venant se placer sur le malade, est munie de quatre bras articulés. Il est dirigé à distance de la table d’opération par le chirurgien depuis une console. Une fois formé, un chirurgien dispose d’un outil très performant qui lui permet de réaliser des gestes de très haute précision, et donc très efficaces. Le patient gagne en sécurité et en précision, et présente donc moins de complications postopératoires telles que les hémorragies, les infections, la hernie cicatricielle, sans parler d’un gain esthétique important.
Peut-on dire que les HUG sont à la pointe dans ce domaine ?
Nous avons développé aux HUG une activité de chirurgie robotique qui est actuellement, notamment pour la chirurgie viscérale, l’une des premières en Europe, et la première en Suisse. Nous sommes un centre d’expertise d’évaluation de cet outil robotique. Nous avons choisi d’opérer avec le robot des cas très difficiles, par exemple la chirurgie pour les personnes très obèses. Nous avons réalisé quelque 210 opérations chez ces obèses, soit la série la plus importante en Europe. Cela nous a permis de démontrer les gains pour les patients, avec des complications postopératoires réduites à presque rien, si bien que l’investissement (1,5 million de francs pour le robot acquis en 2007) est économiquement judicieux.
Nous opérions avant ces patients en chirurgie ouverte, puis en chirurgie minimalement invasive conventionnelle, avec beaucoup de difficultés en raison d’une mauvaise vision, d’une mobilité réduite et du fait de l’obésité des patients.
La chirurgie robotique s’applique avec succès à la chirurgie viscérale surtout, mais aussi à la chirurgie urologique, à la chirurgie thoracique, à la chirurgie gynécologique et à la chirurgie cardiaque.
Il faut aussi mentionner qu’avec le soutien de la société Intuitive, les HUG sont un centre accrédité pour la formation en chirurgie robotique. La Fondation pour les Nouvelles Technologies Chirurgicales (FNTC) a acquis un troisième robot exclusivement dédié à la formation. Il s’agit bien sûr d’un changement très important et il faut absolument que des centres de formation permettent aux chirurgiens de s’entraîner. Nous devenons des micromécaniciens de la chirurgie. Même si la facilité d’utilisation est extraordinaire, la manipulation intuitive, il faut un apprentissage.
Qu’est-ce qui change, pour le chirurgien, avec ces nouvelles technologies ?
Pendant des siècles, la chirurgie s’est faite en pratiquant une large ouverture dans le ventre et le chirurgien travaillait avec ses mains. Il avait aussi une vision normale avec, bien sûr, une profondeur de champ et une vision en trois dimensions.
Il y a environ vingt-cinq ans, est arrivée la chirurgie minimalement invasive, c’est-à-dire une chirurgie qui, au lieu d’ouvrir largement la cavité abdominale, avec les inconvénients et dans certains cas les complications qui peuvent en découler, pénètre dans la cavité abdominale en introduisant par quelques petits trous, entre 5 et 10 mm de diamètre, des instruments qui permettent le même geste opératoire que par voie ouverte. Un de ces instruments est une petite caméra de 10 mm qui fournit une image en deux dimensions sur un écran de télévision. Évidemment, on a demandé au chirurgien d’être tout aussi performant, voire davantage, bien qu’il ait beaucoup perdu en vision, rien de moins que la profondeur de champ, et dans la mobilité, car les « baguettes » au bout desquelles s’ajustent des instruments tels qu’une pince, un ciseau, un coagulateur, etc., n’autorisent que quatre mouvements, en haut, en bas, à gauche et à droite. On a perdu le mouvement de reptation et de torsion de la main.
Cette chirurgie minimalement invasive présente tout de même des avantages décisifs par rapport à la chirurgie classique. Depuis 1995 surtout, elle a été largement développée aux HUG. Les chirurgiens ont opéré dans ces conditions techniques pendant une trentaine d’années, sans grande évolution, pour de nombreuses interventions.
Quels avantages déterminants procure aujourd’hui la robotique chirurgicale ?
Le chirurgien retrouve avec le robot, encore moins invasif puisqu’il est possible de passer par un seul orifice, les capacités perdues avec la chirurgie minimalement invasive, soit la vision en 3 D et un mouvement beaucoup plus délié et complet. Non seulement il les retrouve, mais cet outil lui donne la possibilité de réaliser des interventions qui étaient jusqu’ici difficiles et d’améliorer encore la sécurité du patient. Il apparaît donc clairement que la robotique chirurgicale va se développer dans les années à venir.
À quoi tiennent cette meilleure vision et cette meilleure mobilité de la main ?
La caméra du robot est constituée de deux canaux optiques et le chirurgien regarde dans une lunette binoculaire. Il accède ainsi à une vraie vision en 3 D avec une image agrandie dix fois. Quant à la mobilité, le bras articulé peut exécuter tous les mouvements de rotation et de reptation d’une véritable main avec une grande précision. Il devient même possible de réaliser des gestes que la main elle-même ne peut accomplir. C’est le cas par exemple de l’ablation de la vésicule par un seul orifice.
Pourquoi est-ce impossible au moyen d’une autre technique ?
Cette opération était impossible à pratiquer par un seul orifice en raison du conflit des mains. C’est un peu comme si l’on vous demandait d’avaler le contenu de votre assiette avec votre couteau, votre fourchette et votre cuillère parallèlement passées dans un nœud de serviette. Il est impossible de tenir de la main droite une poignée manipulant un instrument qui, dans le champ visuel, apparaît à gauche, et qu’en même temps la main gauche manipule un instrument qui apparaît à droite. Le robot permet d’inverser la situation et d’établir une analogie entre la manipulation de la main et la vision. Le chirurgien voit ainsi parfaitement ce qu’il fait. L’ablation de la vésicule se fait par l’orifice du nombril. L’organe est sorti, après avoir été introduit dans un petit sac, par un trou de 1,5 à 2 cm. Un dispositif en caoutchouc maintient l’orifice ouvert par lequel le chirurgien fait coulisser, à travers des canules, des mandrins métalliques où sont fixés divers instruments au bras articulé dirigé par le chirurgien et contrôlé par le robot. Toutes les ablations de vésicule biliaire que nous avons pratiquées ont été couronnées de succès. Ce robot va bien sûr évoluer. Après une certaine stagnation technique pendant près de trois décennies, une perspective très prometteuse s’est ouverte pour la chirurgie.
Une fondation pour la recherche
Créée en 2000 par le professeur Philippe Morel, la Fondation pour les Nouvelles Technologies Chirurgicales (FNTC) rassemble actuellement les hôpitaux de Berne, de Fribourg, le CHUV et les HUG. Son but est de partager les idées venues aux praticiens en salle d’opération et de systématiser les projets de développement qui peuvent en découler. La fondation est le catalyseur d’un processus susceptible de donner une chance aux projets de déboucher sur des produits industriels. Il s’agit de mettre en commun l’expérience clinique des chirurgiens, les connaissances des ingénieurs et techniciens et le savoir-faire industriel. La fondation s’appuie pour réaliser son but sur le groupe de robotique de l’EPFL et sur le Centre Suisse d’Electronique et de Microtechnique (CSEM) de Neuchâtel. Un partenariat a été signé avec la société allemande Karl Storz. Deux projets sont actuellement dans le pipeline de la fondation, qui ambitionne de contribuer à mettre au point de nouveaux outils technologiques pour la chirurgie viscérale.
Texte paru dans Swiss Knowhow – HUG Hôpitaux Universitaires de Genève 2011, p. 40-41. Retranscrit de l'édition imprimée avec une assistance informatique (IA), sans réécriture ; en cas d'écart, la version imprimée fait foi.
Personnes citées
- Philippe MorelProfesseur, médecin-chef du service de chirurgie viscérale
Paru dans
Swiss Knowhow – HUG Hôpitaux Universitaires de Genève 2011
2011 · page 40-43 · article original en français
Signaler une erreur Lire l'article complet PDF